TEC · 02
Motori brushless ed ESC: KV, statori, spinta e protocolli
Indice della guida
Un motore brushless da drone è un motore in corrente continua senza spazzole: la commutazione delle fasi, che nei motori tradizionali fanno i contatti striscianti, qui la fa l'elettronica. Quell'elettronica è l'ESC, Electronic Speed Controller, che converte la tensione continua della batteria in tre fasi alternate sfasate di 120° alla frequenza necessaria a far girare il motore alla velocità che il flight controller richiede. Motore ed ESC sono un'unica cosa dal punto di vista funzionale, e si scelgono insieme.
Questa guida spiega come leggere le sigle, come si accoppiano motore ed elica e cosa cambia fra i firmware e i protocolli. Il quadro generale è nella guida su come funziona un drone.
Come è fatto un motore brushless
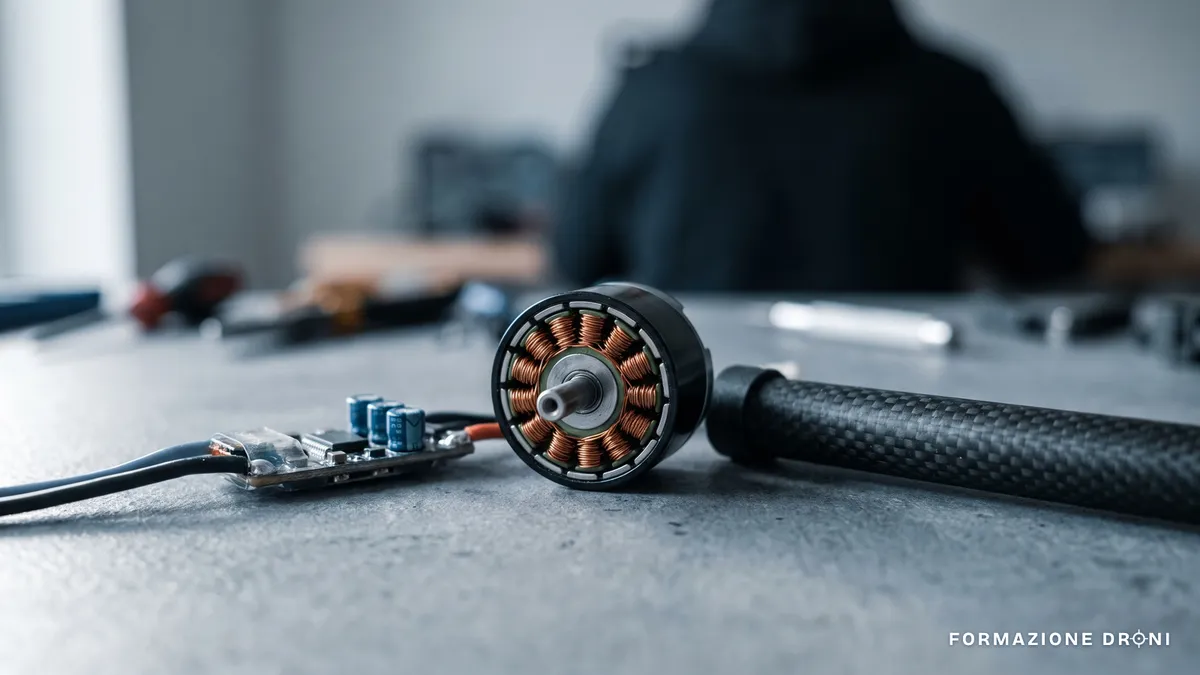
I motori da drone sono quasi sempre outrunner: la campana esterna, che porta i magneti permanenti, ruota attorno allo statore avvolto e fisso. La configurazione dà molta coppia a giri relativamente bassi, che è esattamente quello che serve a un'elica.
Il nome commerciale è composto da quattro cifre che descrivono lo statore. Un motore "2207" ha statore da 22 mm di diametro e 7 mm di altezza. Il diametro incide soprattutto sulla coppia disponibile, l'altezza sulla potenza a parità di diametro. A parità di volume, uno statore alto e stretto dà un motore più nervoso; uno largo e basso dà più coppia ai bassi giri.
Il KV, spiegato bene
Il KV è il numero di giri al minuto per ogni volt applicato, misurato a vuoto. Un motore da 1900 KV alimentato a 22,2 V, la tensione nominale di un pacco a sei celle, girerebbe teoricamente attorno a 42.000 giri al minuto senza elica montata. Con l'elica, il carico aerodinamico abbassa moltissimo quel numero.
La regola pratica è breve e vale sempre:
Alcuni abbinamenti tipici, utili come riferimento:
| Configurazione | Statore | KV | Celle |
|---|---|---|---|
| Cinque pollici freestyle | 2306-2307 | 1700-2000 KV | 6S |
| Toothpick e cinewhoop 3-4" | 1404-1507 | 3500-5000 KV | 3-4S |
| Long range 7" | 2507-2808 | 1200-1600 KV | 6S |
Spinta, rapporto spinta/peso ed efficienza
I costruttori pubblicano tabelle di spinta (thrust test) per ogni combinazione di motore, elica e tensione: riportano la spinta in grammi, la corrente in ampere e l'efficienza in grammi per watt. Sono il documento da leggere prima di comprare, molto più della scheda commerciale.
Il numero che descrive il carattere del drone è il rapporto fra la somma delle spinte massime e il peso in ordine di volo:
| Rapporto spinta/peso | Comportamento |
|---|---|
| Sotto 2:1 | Insufficiente: marginale perfino in volo stazionario a pieno carico |
| 2:1 - 4:1 | Droni consumer e professionali: stabile, docile, efficiente |
| 5:1 - 8:1 | FPV freestyle: reattivo |
| Oltre 10:1 | Racing: brutale, richiede esperienza |
L'efficienza si misura in grammi di spinta per watt (g/W). Un multirotore consumer efficiente in volo stazionario sta attorno a 8-12 g/W; un cinque pollici da freestyle a piena potenza scende a 3-5 g/W. L'efficienza cala rapidamente al crescere della potenza, e da qui viene una conseguenza che pesa su ogni pianificazione: volare piano consuma sproporzionatamente meno che volare veloce. Il calcolo dell'autonomia reale parte da qui.
Un motore brushless ha inoltre il proprio picco di efficienza a una frazione della potenza massima, tipicamente fra il 30% e il 50% di throttle. Un drone che in volo stazionario sta al 50% è vicino al suo ottimo; uno che sta al 70% è sovraccarico e inefficiente.
L'ESC: cosa fa e come si dimensiona
L'ESC legge la posizione del rotore senza sensori dedicati, ricavandola dalla forza controelettromotrice generata dalla fase non alimentata. È il metodo standard sui droni; i sensori Hall si trovano raramente.
Si presenta in due configurazioni. Gli ESC singoli, uno per motore, si montano sui bracci e si sostituiscono facilmente. Le schede 4-in-1 raccolgono quattro stadi di potenza su una sola scheda inserita nello stack sotto il flight controller: cablaggio ridotto e ingombro minimo, ma un'avaria costringe a sostituire l'intera scheda.
Il dimensionamento guarda due valori: corrente continua e tensione massima. Un "45A 6S" sopporta 45 A continui e fino a sei celle in serie, cioè 25,2 V a piena carica. La regola prudente è lasciare almeno il 20-30% di margine sulla corrente di picco della combinazione motore/elica, perché i picchi in manovra sono molto più alti della corrente media in hovering.
I firmware degli ESC
| Firmware | Stato | Note |
|---|---|---|
| BLHeli_S | Legacy | MCU a 8 bit, PWM a frequenza fissa, economico |
| BLHeli_32 | Closed source, non più sviluppato | Telemetria, DShot bidirezionale, timing automatico, protezioni avanzate |
| AM32 | Open source, in rapida adozione | Successore di fatto di BLHeli_32, riferimento per i nuovi build |
| Bluejay | Open source | Porta DShot bidirezionale e PWM ad alta frequenza su hardware BLHeli_S |
DShot e il filtraggio sugli RPM
Il DShot è il protocollo con cui il flight controller comanda l'ESC. È digitale: trasmette un valore a 11 bit più checksum, è immune al rumore e non richiede la calibrazione degli end-point che serviva con il PWM analogico. Le varianti indicano la velocità in kbit/s.
| Protocollo | Bitrate | Note |
|---|---|---|
| DShot150 | 150 kbit/s | Legacy, molto tollerante |
| DShot300 | 300 kbit/s | Compromesso robusto, consigliato su F4 con molti task |
| DShot600 | 600 kbit/s | Standard corrente per la maggior parte dei build |
| DShot1200 | 1200 kbit/s | Raramente necessario, meno tollerante ai cablaggi lunghi |
La versione bidirezionale aggiunge il ritorno degli RPM effettivi dall'ESC al flight controller. Quel dato alimenta l'RPM filtering: filtri notch dinamici centrati esattamente sulla frequenza di rotazione di ciascun motore e sulle sue armoniche. È la singola innovazione che negli ultimi anni ha migliorato di più la qualità di volo, perché rimuove il rumore delle eliche senza introdurre il ritardo di fase dei filtri passa-basso. Chi imposta questi parametri lo fa dal lato del flight controller e del firmware.
Come si sceglie l'accoppiata
L'ordine corretto non parte dal motore. Parte dall'uso e dal telaio:
- Decidi il wheelbase e quindi il diametro massimo dell'elica che il telaio accetta.
- Scegli il numero di celle in base al peso e all'autonomia che vuoi.
- Cerca sulla tabella di spinta del costruttore la combinazione motore/elica che, a quella tensione, dà il rapporto spinta/peso che ti serve.
- Dimensiona l'ESC sulla corrente di picco di quella combinazione, con margine.
- Verifica l'efficienza in g/W nel punto di lavoro in cui volerai davvero, non alla massima potenza.
Sui droni consumer questa scelta l'ha già fatta il costruttore e non è modificabile: motore, elica e firmware sono un sistema chiuso e certificato insieme. Sostituire eliche con modelli non previsti significa uscire dalle condizioni in cui il mezzo è stato provato, e nei mezzi con marcatura di classe può incidere sulla conformità. Le regole per la scelta e la sostituzione sono nella guida alle eliche, mentre l'insieme dei componenti è mappato nell'anatomia di un drone.
Domande frequenti
Cosa significa 2207 su un motore per droni?
Sono le dimensioni dello statore: 22 mm di diametro e 7 mm di altezza. Il diametro incide soprattutto sulla coppia, l'altezza sulla potenza a parità di diametro.
Cosa vuol dire KV in un motore brushless?
È il numero di giri al minuto per ogni volt applicato, misurato a vuoto. Un motore da 1900 KV alimentato a 22,2 V gira teoricamente attorno a 42.000 giri senza elica; sotto carico i giri reali sono molto inferiori.
Meglio KV alto o KV basso?
Dipende dall'elica. KV alto significa più giri, più corrente assorbita, più calore e meno coppia: si abbina a eliche piccole. KV basso significa più coppia e più efficienza con eliche grandi. Non esiste un valore migliore in assoluto.
Che ESC serve per il mio motore?
Si sceglie per corrente continua e numero massimo di celle, lasciando almeno il 20-30% di margine sulla corrente di picco della combinazione motore-elica. Un ESC 45A 6S sopporta 45 A continui e fino a sei celle in serie.
BLHeli32 o AM32?
BLHeli_32 è closed source e non più sviluppato dopo l'uscita del progetto dal mercato. AM32 è open source ed è oggi il successore di fatto: è il riferimento consigliato per i nuovi build.
Fonti
Le affermazioni normative di questa pagina vengono da qui.