TEC · 01
Anatomia di un drone: tutti i componenti spiegati
Indice della guida
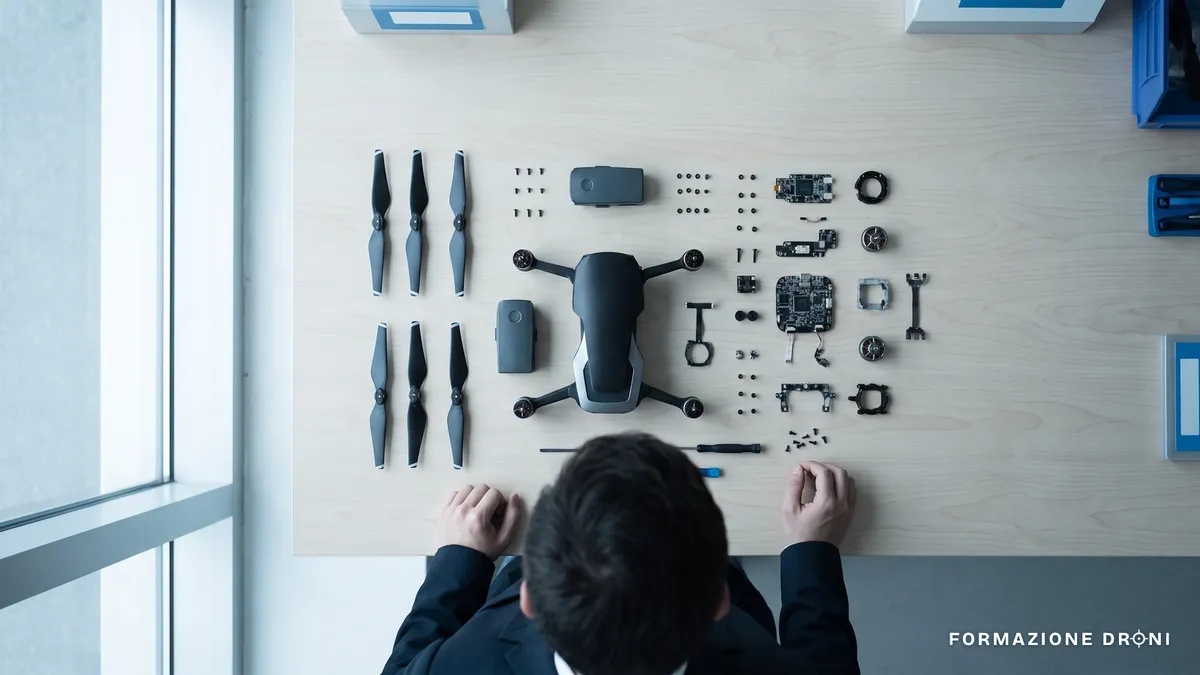
Un drone si può smontare mentalmente in sei blocchi funzionali: telaio, propulsione, alimentazione, avionica, payload e link radio. Ogni blocco ha una funzione precisa, un materiale tipico, un modo caratteristico di guastarsi e un margine di aggiornamento diverso. Questa è la mappa completa, componente per componente, per chi vuole i nomi giusti e sapere dove guardare quando qualcosa non va.
Se cerchi il funzionamento d'insieme e la fisica del volo, il punto di partenza è la guida su come funziona un drone.

Telaio: molto più di uno scheletro
Il telaio tiene in posizione relativa motori, elettronica e payload. Ma la sua vera funzione ingegneristica è duplice: trasmettere all'IMU meno vibrazioni possibile e mantenere la rigidezza torsionale sotto carico. Un telaio che flette sotto la spinta dei motori manda al giroscopio segnali che non corrispondono al movimento reale del mezzo, e la stabilizzazione peggiora.
I materiali si dividono per fascia:
| Materiale | Dove si usa | Caratteristica |
|---|---|---|
| Fibra di carbonio (CFRP) | FPV e professionali | Rigidezza/peso eccellente; conduce elettricità e può schermare le antenne |
| Nylon caricato vetro, PA-CF | Protezioni, supporti camera, parti stampate 3D | Assorbe gli urti, non strutturale |
| Magnesio e leghe di alluminio | Droni consumer pieghevoli | Rigidezza a basso peso in fusioni complesse |
| Plastiche ingegneristiche (PC, ABS, PA) | Gusci consumer | Isolanti, adatte allo stampaggio a iniezione |
Nel mondo FPV il telaio si identifica con il wheelbase, la diagonale in millimetri fra i centri motore: 65-85 mm per i tinywhoop indoor, 210-225 mm per il cinque pollici da freestyle, 350-450 mm per i cinelifter. La geometria cambia il carattere: la True X è neutra, la Stretched X è più stabile in avanzamento, la Deadcat divarica i bracci anteriori per liberare il campo visivo della camera.
Propulsione: motori, ESC, eliche
I motori sono brushless outrunner: la campana esterna con i magneti gira attorno allo statore fisso, e la commutazione delle fasi è elettronica. Non hanno spazzole da sostituire; il loro consumabile sono i cuscinetti, che si sentono a mano ruotando il motore da fermo. Un attrito irregolare o un gioco laterale percepibile significa sostituzione.
L'ESC è lo stadio di potenza che alimenta ciascun motore. Può essere singolo, montato sul braccio e facile da sostituire, oppure integrato in una scheda 4-in-1 inserita nello stack sotto il flight controller: più compatta e con meno cablaggio, ma un guasto costringe a cambiare tutta la scheda.
Le eliche sono l'unico componente che tocca l'aria e l'unico che va considerato materiale di consumo. Un'elica scheggiata è sbilanciata; una elica sbilanciata produce vibrazioni che l'IMU legge come movimento reale. Le trovi trattate nel dettaglio nelle guide su motori brushless ed ESC e sulle eliche.
Alimentazione: la batteria e il suo firmware
La batteria è il componente più critico e quello che invecchia più in fretta. Le chimiche usate sono LiPo, LiHV e Li-ion, con densità energetiche e capacità di erogare corrente diverse. Un pacco sano di sei celle ha una resistenza interna dell'ordine di 1-3 mΩ per cella, e l'aumento progressivo di questo valore è il migliore indicatore di invecchiamento. La vita utile tipica è di 200-500 cicli prima di scendere sotto l'80% della capacità nominale.
Sui droni consumer la batteria è "intelligente": contiene elettronica di gestione e un proprio firmware, che va aggiornato insieme a quello del drone. Da qui una conseguenza pratica poco intuitiva: aggiornare il drone e non le batterie può generare incompatibilità. Il resto è nella guida alle batterie LiPo.
Avionica: flight controller e sensori
Il flight controller è il calcolatore di volo. Sulla sua scheda, o collegati ad essa, vivono i sensori:
- IMU: giroscopio e accelerometro a tre assi. Il giroscopio è il sensore critico: rumore e vibrazioni degradano tutto ciò che sta a valle.
- Barometro: quota relativa dalla pressione. Deriva di qualche metro è normale su un volo lungo.
- Magnetometro: prua assoluta. È il sensore più facilmente disturbato: armature nel cemento, veicoli, linee elettriche, tettoie metalliche.
- Ricevitore GNSS: posizione e home point, con le precisioni discusse nella guida su GPS, GNSS e RTK.
- Sensori di ostacolo: visione stereoscopica, ToF, LiDAR di prossimità, radar a onde millimetriche sui professionali.
- Blackbox: registrazione dei dati di volo su memoria interna o microSD, indispensabile per il tuning e per l'analisi dopo un incidente.
I droni con marcatura di classe C1, C2, C3, C5 e C6 integrano inoltre il Remote ID diretto, la trasmissione in broadcast che consente di identificare il mezzo in volo; i C0 ne sono esenti. Su come questa dotazione si traduce in permessi operativi, vedi la guida alle classi C0-C6.
Payload: gimbal, camera e sensori professionali
Il gimbal isola la camera dai movimenti del drone. Nei sistemi professionali è a tre assi con motori brushless a controllo diretto, che offrono correzione continua e silenziosa; una versione a due assi lascia l'imbardata alla stabilizzazione elettronica, che costa risoluzione perché ritaglia il fotogramma.
Il sensore di immagine determina la qualità in condizioni difficili: a parità di tecnologia e numero di pixel, un sensore più grande raccoglie più luce e ha meno rumore. Il parametro che invece decide se un drone può fare rilievi metrici è l'otturatore: con il rolling shutter il sensore viene letto riga per riga e un mezzo in movimento produce immagini geometricamente distorte, mentre l'otturatore meccanico o globale espone tutto insieme. Il dettaglio è nella guida su gimbal e camera, mentre termocamere, multispettrali e LiDAR hanno una guida dedicata ai payload professionali.
Link radio: comando, video, telemetria
Fra pilota e drone corrono tre flussi: i comandi verso l'alto, il video e la telemetria verso il basso. Le bande sono tipicamente 2,4 GHz e, sui sistemi long range, 868/915 MHz. La telemetria non è un accessorio: tensione della batteria e qualità del link sono i due dati che vanno sempre a schermo, perché sono i primi a degradarsi quando qualcosa sta andando storto.
Cosa si rompe e cosa si aggiorna
| Componente | Frequenza di guasto | Aggiornabile? |
|---|---|---|
| Eliche | Alta: materiale di consumo | Sì, per tipo e materiale (verificando compatibilità e MTOM) |
| Batterie | Alta: invecchiano anche inutilizzate | Sostituibili, ma non con capacità arbitrarie |
| Cuscinetti motore | Media, dopo decine di voli | Sostituzione del motore |
| Cavo flat del gimbal | Media, per fatica e urti | Ricambio |
| ESC | Bassa, ma fatale se 4-in-1 | Solo su build aperti |
| Flight controller | Bassa | Solo su build aperti; firmware chiuso sui consumer |
| Telaio | Bassa, solo in impatti seri | No |
Per il ritmo dei controlli, cioè cosa guardare dopo ogni volo, ogni dieci e ogni cinquanta, la guida operativa è quella sulla manutenzione del drone.
Domande frequenti
Quanti componenti principali ha un drone?
Sei blocchi funzionali: telaio, propulsione (motori, ESC, eliche), alimentazione, avionica (flight controller e sensori), payload (gimbal e camera) e link radio. Tutto il resto è accessorio o ridondanza.
Di che materiale è fatto il telaio di un drone?
I droni consumer usano plastiche ingegneristiche stampate a iniezione e leghe leggere di magnesio o alluminio nelle parti strutturali. FPV e professionali usano fibra di carbonio, con piastre da 2 mm nelle parti secondarie e 4-6 mm nei bracci.
Quali parti di un drone si rompono più spesso?
Le eliche, di gran lunga, e sono materiale di consumo. Seguono i cuscinetti dei motori, i cavi flat del gimbal e le batterie, che invecchiano anche senza volare. Il telaio si rompe solo negli impatti seri.
Che differenza c'è tra UA e UAS?
UA è l'aeromobile senza equipaggio, cioè la parte che vola. UAS è il sistema completo: aeromobile, stazione di controllo a terra e collegamento dati. La normativa europea ragiona sempre in termini di UAS.
Fonti
Le affermazioni normative di questa pagina vengono da qui.