APP · 01
Fotogrammetria con drone: guida completa a GSD, overlap e GCP
Indice della guida
La fotogrammetria con drone trasforma centinaia di foto sovrapposte in un modello misurabile: ortofoto, modello di superficie, nuvola di punti. Il procedimento è automatizzato dal software, ma la qualità del risultato si decide prima del decollo, con tre parametri: il GSD (quanti centimetri di terreno stanno in un pixel), le sovrapposizioni tra le immagini e i punti di controllo a terra. Sbagliarne uno significa consegnare un modello bello da vedere e inutilizzabile per misurare.
Come funziona: Structure from Motion in due righe
Il drone acquisisce immagini che si sovrappongono tra loro. Il software individua punti riconoscibili presenti in più foto, ricostruisce da dove è stata scattata ciascuna immagine e triangola la posizione tridimensionale di ogni punto. Da lì genera una nuvola di punti densa, una superficie e infine l'ortofoto, cioè un mosaico raddrizzato e georeferenziato in cui puoi misurare distanze e aree in pianta.
Perché funzioni servono tessitura sulla superficie (l'algoritmo ha bisogno di dettagli riconoscibili), luce uniforme e geometria di presa corretta. Su asfalto nuovo, neve o acqua la ricostruzione fotogrammetrica si degrada o fallisce: lì serve il LiDAR.
Il GSD: il parametro che comanda tutto
Il GSD (Ground Sample Distance) è la dimensione al suolo di un pixel.
GSD (cm/px) = [ quota (m) × dimensione del sensore (mm) × 100 ] / [ focale (mm) × larghezza immagine (px) ]
Con la maggior parte delle camere consumer da drone, volare a 100 m dà circa 2,5-3 cm/px; a 50 m circa 1,2-1,5 cm/px. Il GSD scala linearmente con la quota, ma il conto economico no: dimezzare la quota quadruplica il numero di foto, e quindi il tempo di volo, le batterie e le ore di elaborazione.
Overlap: quanto si devono sovrapporre le immagini
| Contesto | Sovrapposizione frontale | Sovrapposizione laterale |
|---|---|---|
| Terreno aperto, edifici | 75-80% | 60-70% |
| Vegetazione fitta, superfici uniformi | 85% | 75-80% |
| Facciate verticali, strutture complesse | 85-90% | 80% |
| Corridoi (strade, condotte) | 85% | 2-3 strisciate parallele |
Aumentare l'overlap costa tempo di volo e di elaborazione, ma è la prima cosa da fare quando la superficie è povera di dettagli. Sui corridoi non basta una sola strisciata: la geometria è debole e il modello "si piega" longitudinalmente.
Per le facciate e le strutture verticali il volo a griglia orizzontale non basta: servono passate oblique, con la camera inclinata di 30-45°, e spesso una seconda griglia ruotata di 90° rispetto alla prima.
GCP e check point: dove nasce l'accuratezza
I Ground Control Points sono punti materializzati a terra con target ad alto contrasto e misurati con GNSS RTK topografico. Servono a due cose diverse: georeferenziare il modello in un sistema di coordinate noto e verificarne l'accuratezza.
| Estensione del sito | GCP minimi | GCP consigliati |
|---|---|---|
| < 2 ha | 5 | 5-6 |
| 2-20 ha | 5-6 | 6-8 |
| 20-80 ha | 7-10 | 10-12 |
| > 80 ha | 10+ | ~1 ogni 40 ha più il perimetro |
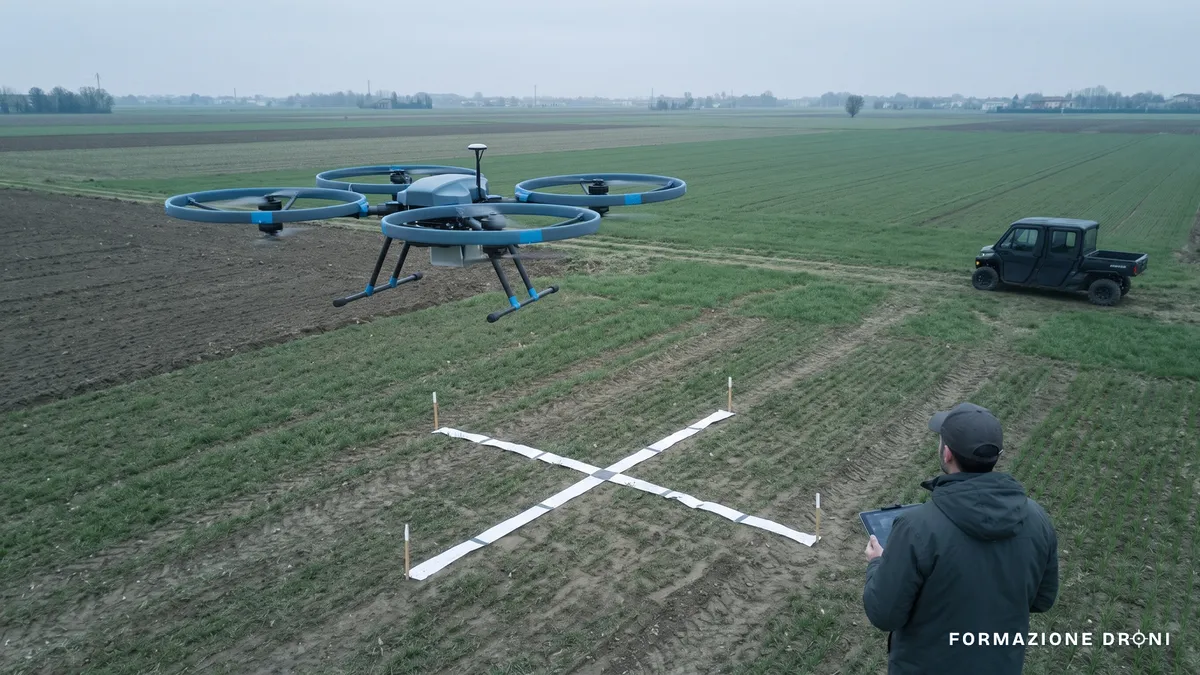
Regole di posizionamento: distribuzione uniforme su tutta l'area, mai allineati (in linea retta si perde il controllo geometrico), su terreno stabile e piano, con target di dimensione almeno cinque volte il GSD, tipicamente 30-60 cm.
Alcuni punti vanno riservati come check point: misurati come gli altri ma tenuti fuori dall'aggiustamento, servono solo a misurare l'errore residuo.
RTK, PPK o GCP?
| Metodo | Accuratezza orizzontale | Accuratezza verticale |
|---|---|---|
| GNSS consumer, nessun controllo | 1-3 m | 3-10 m |
| Drone RTK senza GCP | 2-5 cm | 2-5 cm |
| Drone PPK senza GCP | 2-5 cm | 2-5 cm |
| GCP misurati con rover RTK | 1-3 cm | 2-5 cm |
Con RTK il drone riceve in tempo reale le correzioni da una stazione base o da una rete NTRIP; con PPK le correzioni si applicano in post-elaborazione, il che rende il metodo più robusto ai buchi di connessione. Entrambi eliminano la deriva metrica del GNSS consumer, ma non sostituiscono del tutto la misura a terra: la quota è sempre la componente più fragile, e qualche punto misurato resta la migliore assicurazione. Le differenze tecniche sono spiegate nella guida su GPS, GNSS e RTK e nella voce di glossario RTK e PPK.
Un requisito tecnico spesso trascurato riguarda l'otturatore: le camere con otturatore meccanico o globale evitano la deformazione delle immagini dovuta al movimento durante lo scatto, che con l'otturatore elettronico a scansione introduce errori sistematici nel blocco fotogrammetrico.
I deliverable
- Ortofoto (orthomosaic): mosaico raddrizzato e georeferenziato, misurabile in pianta. Si consegna in GeoTIFF con file di georeferenziazione.
- DSM (Digital Surface Model): modello della superficie, edifici e vegetazione inclusi.
- DTM (Digital Terrain Model): modello del solo terreno. Da fotogrammetria è affidabile solo su terreno scoperto; sotto la chioma serve il LiDAR.
- Nuvola di punti densa (LAS/LAZ, PLY) per misure, sezioni e calcoli di volume.
- Mesh 3D testurizzata (OBJ, FBX) per visualizzazione e presentazione. Sulle rappresentazioni fotorealistiche di nuova generazione vedi la guida su modelli 3D e Gaussian Splatting.
- Curve di livello, sezioni, volumi di scavo e riporto.
Il software
I riferimenti professionali sono Pix4D e Agisoft Metashape; WebODM è l'alternativa open source, gratuita e sufficiente per molti lavori. La differenza sta negli automatismi, nella gestione dei sistemi di riferimento, negli strumenti di controllo qualità e nel supporto, non nel principio di funzionamento.
Sul fronte hardware, l'elaborazione è pesante: conta la GPU, molta RAM e spazio su disco veloce. Un progetto da mille immagini non si elabora sul portatile da ufficio.
Gli errori che rovinano un rilievo
- Volare alto per fare prima e scoprire in ufficio che il GSD non permette di leggere il dettaglio richiesto.
- Overlap insufficiente su superfici uniformi: il modello si buca o si deforma.
- GCP allineati o concentrati in una porzione del sito.
- Nessun check point, quindi nessuna misura dell'errore.
- Sistema di riferimento sbagliato: in Italia occorre inquadrare correttamente il lavoro (ETRF2000, Gauss-Boaga, UTM/ETRS89) e usare i grigliati ufficiali per le conversioni. Un modello preciso al centimetro ma nel datum sbagliato è inutilizzabile.
- Luce che cambia durante il volo: nuvole a tratti significa esposizioni incoerenti e mosaici a macchie.
Trovi lo stesso elenco declinato sul campo nel post cinque errori nel rilievo fotogrammetrico.
Chi firma il rilievo
Il drone accelera l'acquisizione, non cambia le competenze professionali. Il rilievo topografico resta un atto tecnico riservato a figure abilitate: chi non lo è esegue il volo come fornitore di servizio. Il punto è approfondito nella guida su topografia e catasto con drone, all'interno della sezione dedicata alle applicazioni professionali.
Domande frequenti
Che cos'è il GSD e come si calcola?
Il Ground Sample Distance è la dimensione al suolo di un pixel dell'immagine. Si ottiene moltiplicando la quota di volo per la dimensione del sensore e dividendo per focale e larghezza dell'immagine in pixel. Come ordine di grandezza, con una camera consumer da drone volare a 100 metri dà circa 2,5-3 cm/px.
Quante sovrapposizioni servono tra una foto e l'altra?
Su terreno aperto ed edifici il riferimento è 75-80% di sovrapposizione frontale e 60-70% laterale. Su vegetazione fitta o superfici uniformi si sale all'85% frontale e 75-80% laterale; sulle facciate verticali fino a 85-90% e 80%.
Quanti punti di controllo servono per un rilievo?
Sotto i 2 ettari cinque GCP ben distribuiti sono il minimo; tra 2 e 20 ettari da cinque a otto; tra 20 e 80 ettari da sette a dodici. Oltre gli 80 ettari si ragiona indicativamente su un punto ogni 40 ettari più il perimetro, riservandone sempre alcuni come check point.
Con un drone RTK posso fare a meno dei punti di controllo?
Un drone RTK o PPK raggiunge indicativamente 2-5 cm di accuratezza senza GCP, sufficiente per molte applicazioni. Restano però utili almeno alcuni punti come verifica indipendente: senza check point non puoi dimostrare l'accuratezza che dichiari.
Quale software serve per elaborare un rilievo fotogrammetrico?
I riferimenti professionali sono Pix4D e Agisoft Metashape; WebODM è l'alternativa open source. Cambiano interfaccia, automatismi e costo, non il principio: tutti ricostruiscono la scena con algoritmi di Structure from Motion a partire dalle immagini sovrapposte.
Fonti
Le affermazioni normative di questa pagina vengono da qui.