TEC · 07
GPS, GNSS e RTK: come il drone sa dove si trova
Indice della guida
Il drone sa dove si trova perché un ricevitore a bordo misura il tempo di propagazione dei segnali di più satelliti e ne ricava la propria posizione. Il termine corretto per l'insieme di questi sistemi è GNSS, Global Navigation Satellite System: il GPS è solo una delle costellazioni. Da quella posizione dipendono il volo stazionario stabile, l'home point, il rientro automatico, le missioni su waypoint e la precisione dei rilievi.
È anche uno dei punti in cui il divario fra dato dichiarato e prestazione reale è più grande. Il quadro generale dei sistemi di bordo è nella guida su come funziona un drone.
Le costellazioni
| Costellazione | Operatore | Note |
|---|---|---|
| GPS | Stati Uniti | La più matura, copertura globale |
| GLONASS | Russia | Buona copertura alle alte latitudini |
| Galileo | Unione europea | Segnale civile ad alta precisione, con servizio HAS per le correzioni |
| BeiDou | Cina | Copertura globale, molto forte in Asia |
| QZSS, NavIC | Giappone, India | Sistemi regionali |
Un ricevitore multi-costellazione e multi-banda (L1+L5 oppure L1+L2) aggancia più satelliti, converge più in fretta e resiste meglio al multipath: i riflessi del segnale su edifici e superfici metalliche, che sono la causa principale degli errori in ambiente urbano. È la ragione tecnica per cui lo stesso drone si comporta benissimo in un campo aperto e male fra due palazzi.
Che precisione aspettarsi
| Metodo | Accuratezza orizzontale | Accuratezza verticale |
|---|---|---|
| GNSS consumer autonomo | 1-3 m | 3-10 m |
| SBAS (EGNOS in Europa) | 0,5-1,5 m | 1-3 m |
| RTK | 1-3 cm | 2-5 cm |
| PPK | 2-5 cm | 2-5 cm |
Il dato che sorprende chi comincia è la differenza fra orizzontale e verticale: sulla quota il GNSS è nettamente meno preciso. Per questo la quota di volo la stima soprattutto il barometro, che è più preciso sulla verticale ma deriva con i cambi di pressione, e per questo su un volo lungo la quota indicata può scostarsi di qualche metro dal valore reale.
Cosa succede senza aggancio
Un drone che perde il fix GNSS non si spegne e non cade: smette di mantenere la posizione. Passa a una modalità in cui l'unica stabilizzazione è sull'assetto, e da quel momento deriva con il vento finché non lo correggi tu. Chi non ha mai volato in quella condizione tende a irrigidirsi e a sovracorreggere.
È esattamente per questo che l'esercizio in modalità senza mantenimento di posizione è una parte importante dell'addestramento, e la più trascurata: è la competenza che salva il mezzo quando il segnale si degrada davvero. Gli esercizi progressivi sono nella guida sui primi esercizi di volo.
Cosa disturba il GNSS
Il multipath, come detto, in mezzo agli edifici e vicino a grandi superfici metalliche.
L'attività geomagnetica, misurata dal Kp index su scala 0-9. Sotto 4 l'attività è quieta; a 4 è disturbata; sopra si parla di tempesta geomagnetica. Gli effetti sul volo sono la riduzione del rapporto segnale-rumore, quindi meno satelliti agganciati, tempi di aggancio più lunghi ed errori di posizionamento: con Kp fra 5 e 7 ci si aspettano ritardi in acquisizione e imprecisione nel punto di rientro; con Kp fra 7 e 9 sono possibili errori di posizione fino a circa 30 metri. Il Kp è però un indice globale e calcolato a posteriori su intervalli di tre ore: vale come segnale di prudenza, non come previsione puntuale per il proprio sito. Il tema ha una guida dedicata su Kp index e tempeste geomagnetiche.
Il magnetometro disturbato, che non è un problema di GNSS ma spesso viene scambiato per tale. Il sintomo classico è il toilet bowl effect: il drone orbita lentamente attorno al punto di stazionamento invece di restarci fermo. La causa è quasi sempre una bussola mal calibrata o disturbata da armature, veicoli, linee elettriche. Quando calibrare, e quando invece è controproducente farlo, è spiegato nella guida sulla calibrazione della bussola e dell'IMU.
RTK: la precisione centimetrica in volo
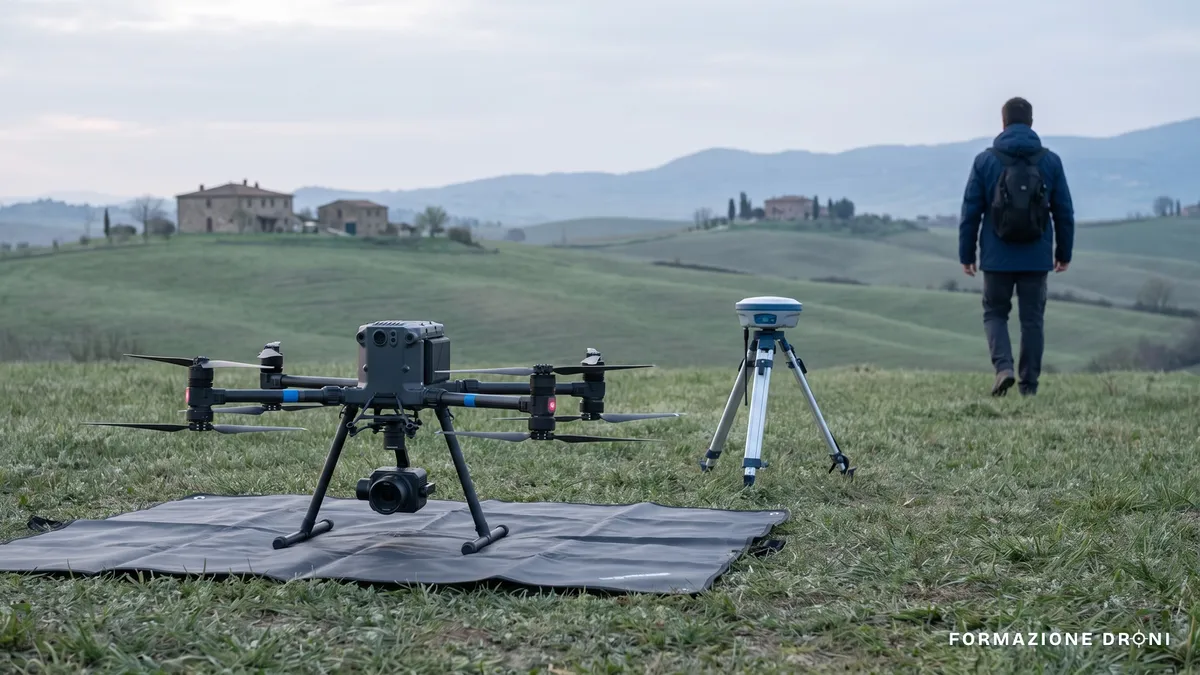
Il RTK (Real Time Kinematic) funziona così: una stazione base collocata in un punto di coordinate note confronta la posizione che calcola con quella che conosce, ricava l'errore istantaneo e lo trasmette in tempo reale al drone, chiamato rover. Il rover usa quella correzione per risolvere l'ambiguità di fase della portante e ottiene una precisione dell'ordine del centimetro durante il volo.
Serve quindi un collegamento dati continuo, che può essere una radio dedicata verso la base oppure una connessione NTRIP su rete cellulare verso una rete di stazioni permanenti. In Italia esistono reti di questo tipo, con disponibilità e costi che vanno verificati caso per caso presso il gestore prima di pianificare un lavoro.
PPK: le stesse correzioni, dopo
Il PPK (Post Processed Kinematic) arriva allo stesso risultato per un'altra strada. Il drone registra le osservazioni grezze durante il volo; le correzioni si applicano dopo, combinando quei dati con quelli registrati dalla base nello stesso intervallo.
Il vantaggio è la robustezza: non serve alcun collegamento in tempo reale, quindi funziona anche dove non c'è copertura cellulare e non c'è modo di piazzare una radio. Lo svantaggio è che durante il volo il drone non conosce la propria posizione precisa, il che è indifferente per una missione fotogrammetrica programmata e non lo è per operazioni che richiedono precisione istantanea.
E c'è un secondo limite da tenere presente: RTK e PPK danno un'accuratezza di 2-5 cm senza punti di controllo a terra, che basta per moltissimi lavori. Ma dove serve dimostrare l'accuratezza, come in ingegneria, nei confini catastali e nei collaudi, i punti di controllo o almeno i check point indipendenti restano necessari, perché senza una verifica esterna non si può certificare un risultato. Il tema è sviluppato nella guida alla fotogrammetria con drone, e le due sigle hanno una voce nel glossario su RTK e PPK.
Domande frequenti
Che differenza c'è tra GPS e GNSS?
GNSS è il termine generale per i sistemi di navigazione satellitare; GPS è solo una delle costellazioni, insieme a GLONASS, Galileo, BeiDou e ai sistemi regionali QZSS e NavIC. Un ricevitore multi-costellazione aggancia più satelliti e converge più in fretta.
Quanti satelliti servono per far volare il drone in sicurezza?
La soglia pratica usata in checklist è un minimo di 10-12 satelliti agganciati, con lo stato di pronto al volo confermato dall'app. Con meno satelliti il posizionamento è meno stabile e l'home point può risultare impreciso.
Che precisione ha il GPS di un drone?
Un ricevitore consumer autonomo sta tipicamente entro 1-3 m in orizzontale e 3-10 m in verticale. Con la correzione SBAS, in Europa EGNOS, si scende a 0,5-1,5 m in orizzontale. Con RTK si arriva a 1-3 cm.
Che differenza c'è tra RTK e PPK?
Con RTK le correzioni arrivano al drone in tempo reale da una base di posizione nota, e servono quindi un collegamento dati continuo. Con PPK il drone registra le osservazioni grezze e le correzioni si applicano dopo il volo: più robusto dove non c'è copertura, ma senza posizione precisa durante il volo.
Cosa succede se il drone perde il segnale GPS?
Non si spegne: passa a una modalità in cui non mantiene la posizione e deriva con il vento, e il rientro automatico può diventare inaffidabile. Saper pilotare in quella condizione è la competenza che salva il mezzo.
Fonti
Le affermazioni normative di questa pagina vengono da qui.