TEC · 13
Tipologie di droni: multirotore, ala fissa, VTOL e altri
Indice della guida
"Drone" è una parola sola per macchine molto diverse. Formalmente si parla di UAS (Unmanned Aircraft System): l'insieme di aeromobile senza equipaggio, stazione di controllo e collegamento dati. Da lì in poi, la scelta della configurazione dipende da un solo criterio: che cosa deve fare la macchina. Chi deve stare fermo davanti a un pilone sceglie un multirotore; chi deve mappare quattrocento ettari sceglie un'ala fissa. Questa guida spiega come funziona ciascuna famiglia e a cosa serve davvero.
Quattro assi di classificazione, non uno
Un UAS si descrive lungo quattro assi indipendenti, e tenerli separati evita gli errori più comuni:
| Asse | Opzioni |
|---|---|
| Generazione di portanza | Ala rotante (multirotore, elicottero), ala fissa, ibrido VTOL |
| Modo di pilotaggio | VLOS manuale, VLOS assistito da GNSS, FPV immersivo, automatico su waypoint |
| Missione | Ricreativo, cinematografia, rilievo, ispezione, agricoltura, sicurezza, logistica |
| Inquadramento normativo | Categoria Open (A1, A2, A3), Specific, Certified |
Lo stesso mezzo può essere insieme un multirotore, pilotato in FPV, usato in cinematografia e inquadrato in categoria Open: sono quattro risposte a quattro domande diverse. L'ultimo asse è quello che decide cosa puoi fare, ed è spiegato nella guida sulle categorie Open, Specific e Certified.
Multirotori: perché il quadricottero ha vinto
Il multirotore genera portanza con più eliche a passo fisso, mosse da motori indipendenti. Non ha superfici mobili: tutto il controllo di assetto avviene modulando i giri dei motori. Questo lo rende meccanicamente semplicissimo e computazionalmente esigente. Senza un flight controller che corregge centinaia di volte al secondo, un multirotore non sta in aria.
- Tricottero (3 rotori). Il terzo motore non basta a bilanciare la coppia di imbardata: serve un servo che inclina il motore posteriore. Volo morbido e forma elegante, ma il servo è un punto di rottura. Oggi è una nicchia da autocostruttori.
- Quadricottero (4 rotori). Lo standard assoluto: due eliche in senso orario e due in senso antiorario, in diagonale, così che le coppie si annullino. Miglior rapporto tra semplicità, efficienza e costo; copre quasi tutto il mercato, dai 30 grammi ai 25 chili. Il difetto è strutturale: nessuna ridondanza, la perdita di un motore comporta la caduta.
- Esacottero (6 rotori). Con sei motori, la perdita di uno lascia autorità sufficiente per un atterraggio d'emergenza controllato, con degrado dell'imbardata. Si paga in peso, consumo e ingombro. Si usa per payload pesanti, riprese con camere cinema e operazioni dove la ridondanza è richiesta dall'analisi di rischio.
- Ottocottero (8 rotori). Configurazione piana o coassiale. Ridondanza reale: può perdere due motori non adiacenti e restare pilotabile. La versione coassiale è più compatta ma perde efficienza per l'interferenza tra elica superiore e inferiore. Consumo elevatissimo e autonomia limitata.
Il funzionamento del controllo di assetto è descritto nella guida sulla fisica del volo del quadricottero.
Ala fissa: efficienza pura
L'ala fissa genera portanza dal moto del profilo alare nell'aria; le eliche servono solo alla trazione. L'efficienza aerodinamica è di un ordine di grandezza superiore a quella di un multirotore.
Il volo tipico è: decollo a mano, con elastico, catapulta o carrello; crociera a 15-25 m/s su rotta programmata; atterraggio in planata su area libera o con paracadute. Il controllo avviene con superfici mobili, cioè alettoni, elevatore e timone, o con elevoni nelle ali volanti.
Pro: autonomia di 45-120 minuti, copertura di centinaia di ettari per volo, ottimo comportamento con vento sostenuto. Contro: non può fermarsi in hovering, quindi è inutile per l'ispezione puntuale; richiede decine di metri liberi per decollo e atterraggio; il rischio di danneggiamento all'atterraggio è concreto. Uso: mappatura di grandi superfici, corridoi (linee elettriche, strade, fiumi, condotte), agricoltura estensiva, monitoraggio ambientale.
VTOL ibridi: il compromesso che funziona
Il VTOL (Vertical Take-Off and Landing) unisce decollo e atterraggio verticali all'efficienza di crociera dell'ala fissa. Due architetture dominano:
- Tailsitter. Il velivolo decolla appoggiato sulla coda, poi ruota di 90° e vola come un'ala. Nessun peso morto in crociera, ma transizione delicata e sensibilità al vento in fase verticale.
- Quadplane (lift and cruise). Quattro rotori dedicati al volo verticale più un motore di trazione per la crociera; in crociera i rotori verticali sono fermi e costituiscono peso e resistenza. Più semplice e tollerante.
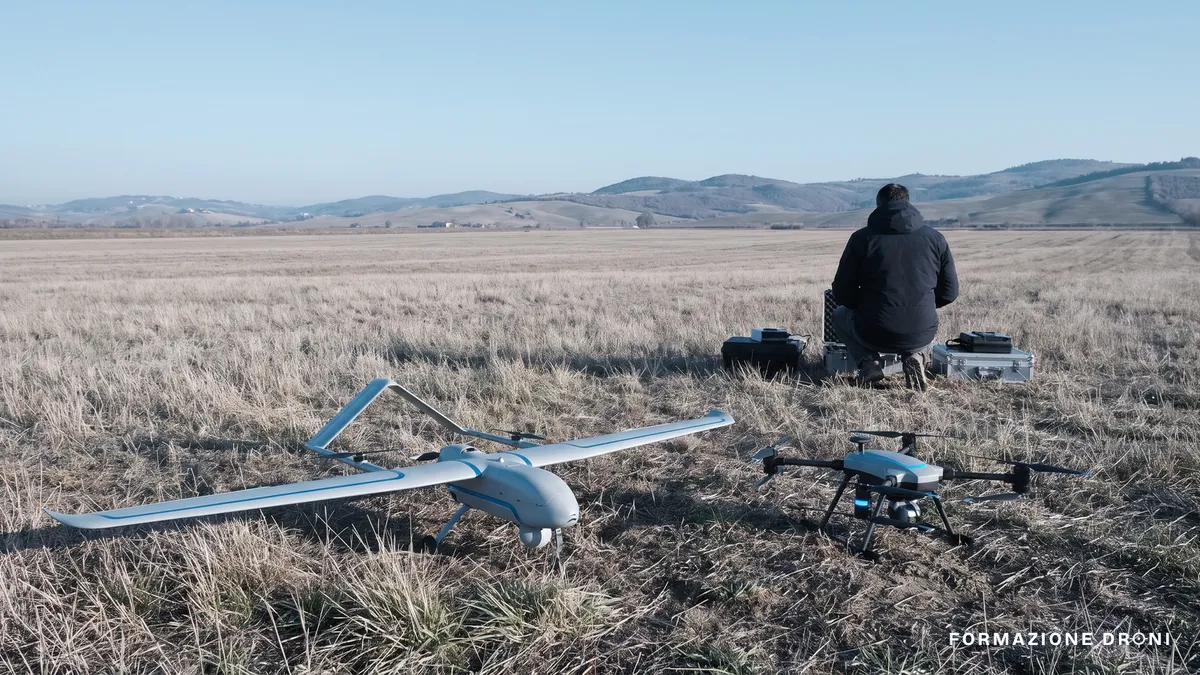
Per dare un ordine di grandezza concreto: una piattaforma VTOL professionale con massa al decollo di 4,8 kg e 800 g di payload dichiara fino a 59 minuti di autonomia, tolleranza al vento fino a 12 m/s e la copertura di 460 ettari in un singolo volo a 120 metri di quota. È il tipo di prestazione che nessun multirotore può avvicinare, ed è il motivo per cui topografia estensiva, cave e agricoltura di precisione guardano da questa parte. La resa in termini di prodotto finale è trattata nella guida sulla fotogrammetria con drone.
Le famiglie meno note
Elicottero monorotore. Rotore principale a passo collettivo e ciclico variabile più rotore di coda anticoppia. Il passo variabile consente autorotazione e volo rovesciato, impossibili a un multirotore. Efficienza in hovering superiore, ma meccanica complessa, manutenzione costante e curva di apprendimento ripidissima. Nel mercato civile europeo è marginale.
Droni FPV. Non sono una categoria costruttiva ma un modo di pilotare, con la camera a bordo e il visore in testa. Hanno regole proprie, a partire dall'obbligo di osservatore: li tratta la guida sui droni FPV.
Droni tethered. Collegati a terra da un cavo che porta alimentazione e spesso i dati. Autonomia praticamente illimitata, collegamento non intercettabile, nessun rischio di allontanamento incontrollato; in cambio, raggio limitato alla lunghezza del cavo e necessità di una stazione a terra. Si usano per sorveglianza di eventi, ponte radio temporaneo, illuminazione di scenari di emergenza.
Droni per ambienti confinati. Mezzi con gabbia anticollisione, pensati per serbatoi, silos, camini e gallerie, dove sostituiscono l'ingresso di operatori in spazi confinati. Il posizionamento avviene senza GNSS, con visione e sensori laser.
ROV subacquei. Formalmente non sono droni aerei: sono veicoli filoguidati collegati alla superficie da un cavo ombelicale, perché l'acqua assorbe le radiofrequenze. Compaiono spesso nell'offerta degli stessi operatori, per ispezione di scafi, moli, dighe e condotte sommerse.
Come si sceglie
La domanda giusta non è "quale drone è migliore" ma "che cosa devo produrre". Serve stare fermi davanti a un dettaglio? Multirotore. Serve coprire superficie? Ala fissa o VTOL. Serve entrare dove un uomo non può? Mezzo con gabbia. Serve restare in aria per ore sopra un punto fisso? Tethered. Da lì in avanti contano peso, classe di appartenenza e regole applicabili: il punto di partenza è il pillar come funziona un drone e la guida su come scegliere il primo drone.
Domande frequenti
Qual è la differenza tra drone e quadricottero?
Drone è il termine generico, e formalmente si parla di UAS: l'insieme di aeromobile senza equipaggio, stazione di controllo e collegamento dati. Il quadricottero è una specifica configurazione a quattro rotori: la più diffusa, ma non l'unica.
Quando conviene un'ala fissa invece di un multirotore?
Quando devi coprire grandi superfici o corridoi: un'ala fissa vola 45-120 minuti e copre centinaia di ettari per volo. Non conviene mai per ispezioni puntuali, perché non può fermarsi in volo stazionario, e richiede un'area libera per decollo e atterraggio.
Un esacottero è più sicuro di un quadricottero?
Su un esacottero ben progettato la perdita di un motore lascia autorità di controllo sufficiente per un atterraggio d'emergenza, con degrado del controllo di imbardata. Su un quadricottero la stessa avaria comporta la caduta. Il prezzo sono peso, consumo e costo.
Che cos'è un VTOL ibrido?
È un aeromobile che decolla e atterra in verticale come un multirotore e poi vola come un'ala fissa. Le due architetture prevalenti sono il tailsitter, che ruota di 90° dopo il decollo, e il quadplane, con rotori verticali dedicati più un motore di trazione.
Fonti
Le affermazioni normative di questa pagina vengono da qui.