TEC · 08
Sensori e sistemi anti-collisione: visione, ToF, LiDAR, radar
Indice della guida
I sensori di un drone si dividono in due famiglie con compiti diversi. Quelli che gli dicono come sta messo, cioè giroscopio, accelerometro, barometro e magnetometro, e quelli che gli dicono cosa ha intorno: camere stereoscopiche, ToF, LiDAR di prossimità, radar. I primi servono a volare, i secondi a non sbattere. Conoscere i limiti fisici di entrambe le famiglie è ciò che separa un pilota che usa l'elettronica da uno che ci si affida.
Il quadro generale dei componenti è nella guida su come funziona un drone.
I sensori di assetto
IMU. Giroscopio a tre assi, che misura le velocità angolari, e accelerometro a tre assi, che misura le accelerazioni e serve a stimare la verticale. I due dati vengono fusi, con un filtro di Kalman o complementare, perché nessuno dei due basta da solo: il giroscopio deriva nel tempo, l'accelerometro è rumoroso durante le manovre. Il giroscopio è il sensore critico dell'intero sistema: vibrazioni e rumore su di lui degradano tutto ciò che sta a valle, e la sorgente più comune di vibrazioni è un'elica sbilanciata.
Barometro. Misura la pressione e da quella ricava la quota relativa. Sulla verticale è più preciso del GNSS, ma è sensibile a vento, correnti d'aria e cambiamenti meteorologici: su un volo lungo una deriva di qualche metro è normale e non è un guasto.
Magnetometro. Determina la prua misurando il campo magnetico terrestre. È il sensore più facilmente disturbato da armature nel cemento, linee elettriche, veicoli e tettoie metalliche, e sui multirotori FPV spesso è del tutto assente. Il suo sintomo tipico di malfunzionamento è il toilet bowl effect: il drone orbita lentamente attorno al punto di stazionamento invece di restarci fermo.
I sensori di ostacolo, uno per uno
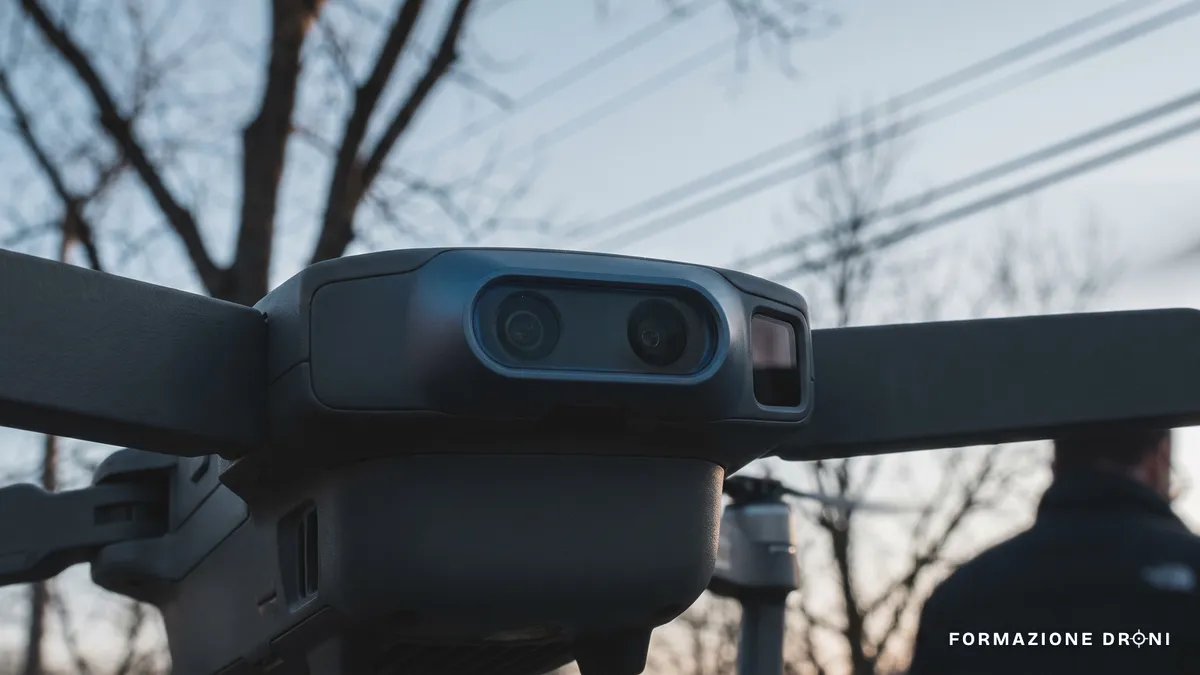
Visione stereoscopica. Due camere separate osservano la stessa scena e stimano la distanza per parallasse, esattamente come fanno i nostri occhi. È la tecnologia più diffusa sui droni consumer, ed è anche quella con i limiti più netti: ha bisogno di luce sufficiente e di superfici con tessitura. Non vede rami sottili, cavi, reti, vetri e superfici uniformi, e non funziona al buio.
ToF e LiDAR di prossimità. Misurano il tempo di volo di un impulso luminoso. Funzionano al buio e su superfici uniformi, dove la visione fallisce, e sono il salto qualitativo dei droni consumer 2025-2026: su alcuni modelli recenti un LiDAR frontale con 25 m di portata abilita il rilevamento ostacoli fino a un livello di illuminazione bassissimo, dell'ordine di 1 lux.
Radar a onde millimetriche. Penetrano polvere, pioggia leggera e nebbia, e rilevano cavi sottili. Sono presenti su piattaforme professionali e agricole, dove il contesto operativo, fatto di cantieri polverosi, campi e linee elettriche, è esattamente quello in cui la visione non lavora.
Flusso ottico più sensore verso il basso. Una camera che osserva il terreno stima lo spostamento del drone confrontando fotogrammi successivi; un sonar o un ToF misura l'altezza. Insieme mantengono la posizione a bassa quota senza GNSS, e sono ciò che rende possibile il volo indoor.
Cosa non vedono, e perché conta
| Ostacolo | Visione stereo | ToF / LiDAR | Radar mmWave |
|---|---|---|---|
| Muro, albero, edificio | Sì, con luce | Sì | Sì |
| Cavo sottile, fune, rete | No | Portata e angolo limitati | Sì, è uno dei suoi punti di forza |
| Vetro, superficie uniforme | No | Sì | Sì |
| Buio, controluce | No | Sì | Sì |
| Pioggia leggera, polvere | Peggiora molto | Peggiora | Penetra |
Le due righe da ricordare sono la seconda e la quarta. Cavi, funi, rami sottili e gru sono la categoria di ostacolo che causa più incidenti, ed è esattamente quella che i sensori dei droni consumer non rilevano. L'unica difesa è il sopralluogo visivo dell'area prima del decollo, con attenzione specifica a ciò che sta in verticale e in quota: linee elettriche, tiranti, antenne, gru di cantiere.
Sensori e rientro automatico
Il rientro automatico si appoggia ai sensori, e ne eredita i limiti. Le implementazioni recenti pianificano un percorso attorno agli ostacoli mappati invece di salire alla quota massima, ma restano cieche a ciò che i sensori non vedono.
I quattro modi in cui un rientro automatico fallisce sono sempre gli stessi:
- Home point non aggiornato. Il drone ha agganciato il GNSS in un punto e si è spostato prima del decollo.
- Quota di rientro inferiore agli ostacoli. L'impostazione predefinita è spesso 30-50 m, e in un contesto con edifici o alberi più alti porta il drone dentro l'ostacolo.
- Vento contrario. Il rientro è calcolato sulla distanza, non sull'energia necessaria a percorrerla controvento.
- Ostacoli non rilevabili: cavi, gru, funi.
La quota di rientro va quindi impostata prima di ogni volo in funzione dello scenario, non lasciata al valore di fabbrica. Il resto delle procedure è nella guida sulle emergenze in volo e nella checklist pre-volo.
Sensori, classi e geo-awareness
Una parte della sensoristica non è una scelta commerciale del costruttore: è un requisito. I droni con marcatura di classe C1, C2, C3, C5 e C6 devono disporre di funzioni di geo-awareness e di identificazione remota diretta, mentre i C0 ne sono esenti. La geo-awareness confronta la posizione del mezzo con un database di zone geografiche e avvisa il pilota.
Domande frequenti
I sensori anti-collisione del drone sono affidabili?
Sono un aiuto, non una delega. I sensori a visione stereoscopica non vedono cavi, rami sottili, reti, vetri e superfici uniformi, e non funzionano al buio o in controluce. Anche i sistemi con LiDAR hanno portata limitata e perdono efficacia a velocità elevata.
I sensori del drone funzionano di notte?
I sensori a visione stereoscopica no, perché hanno bisogno di luce e di superfici con tessitura. I sensori ToF e i LiDAR di prossimità sì, perché misurano il tempo di volo di un impulso luminoso: sui modelli recenti abilitano il rilevamento ostacoli anche con illuminazione bassissima.
Cos'è il toilet bowl effect?
È il drone che orbita lentamente attorno al punto di stazionamento invece di restarci fermo. È il sintomo classico di una bussola mal calibrata o disturbata da armature, veicoli o linee elettriche.
Perché il drone perde qualche metro di quota durante un volo lungo?
Perché la quota la stima il barometro dalla pressione atmosferica, che cambia con il vento, le correnti d'aria e l'evoluzione meteorologica. Una deriva di qualche metro su un volo lungo è normale, non è un guasto.
Cos'è un sensore ToF su un drone?
Time of Flight: misura la distanza dal tempo che un impulso luminoso impiega ad andare e tornare. A differenza della visione stereoscopica funziona al buio e su superfici uniformi, ed è la tecnologia che ha migliorato di più il rilevamento ostacoli dei droni consumer recenti.
Fonti
Le affermazioni normative di questa pagina vengono da qui.